随着海洋强国战略持续推进,海洋工程、船舶与海洋工程、水下机器人技术等相关专业人才需求持续增长。水下航行操控能力,是海洋类专业学生必须掌握的核心实践技能。但受限于实体潜航器造价高昂、维护难度大、水下试验风险高等现实因素,传统实训模式很难让每名学生获得充足的实操机会,大量航行操控训练仅停留在理论讲解层面。
潜航器航行仿真依托虚拟仿真技术打造沉浸式航行模拟实训平台,重构水下实操教学模式,有效突破实体装备带来的教学瓶颈,为高校与职业院校水下专业实践教学提供全新解决方案。
1.潜航器航行仿真实训系统的教学设计思路
潜航器航行仿真实训系统以院校专业课程教学大纲为核心依据,围绕潜航器水下航行知识点与实操技能点进行开发,将理论知识点融入虚拟操作任务,实现 “边操作、边学习”。
1.1 贴合课程大纲,匹配专业教学知识点
平台内容对标海洋工程、水下机器人等专业核心课程,覆盖潜航器水动力基础、姿态控制原理、航向与深度调节、航线规划、海洋环境干扰机理等理论知识。学生在进行航行仿真操作时,系统同步展示水动力参数、姿态数据,打通理论课堂与实践实训之间的壁垒,帮助学生直观理解抽象的水下动力学原理。
1.2 沉浸式交互模式,还原潜航器操控流程
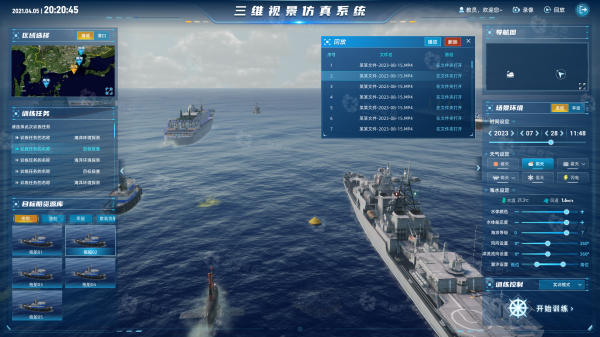
系统采用沉浸式三维视景,还原水下视野、水体光影效果,配套模拟操控面板,完整复刻真实潜航器操控逻辑。学生可以自主完成设备上电、参数初始化、潜航下潜、姿态微调、航向保持、定深航行等全套操作,获得贴近真实装备的操控体感。所有操作实时驱动潜航器航行仿真模型,动态计算姿态变化、洋流干扰带来的偏移,操作反馈真实可感知。
1.3 分层实训任务设计:基础航行→复杂海况航行→应急处置
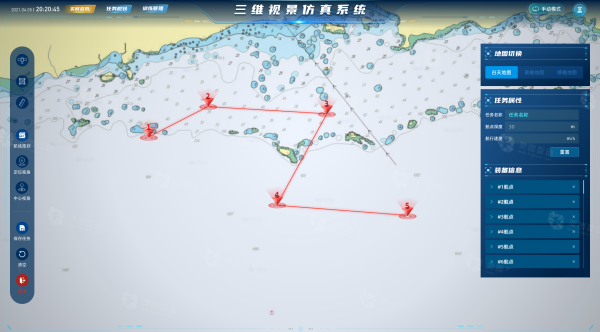
平台设置阶梯式实训任务,适配不同学习阶段学生能力。基础阶段以航向控制、深度保持、定点巡航等基础科目,训练学生熟悉操控逻辑;进阶阶段开启可变洋流、波浪扰动,开展复杂海况下航线修正训练;高阶实训模块设置动力小幅故障、传感器数据漂移等突发工况,训练学生应急判断与处置能力,循序渐进提升学生综合实操水平。
2.潜航器航行仿真实训典型教学场景
依托潜航器航行仿真平台,院校可以搭建多类型课堂实训场景,覆盖课堂教学、集中实训、技能竞赛等多种教学环节。
2.1 基础科目:航向控制、深度保持、航线规划训练
在基础实训场景中,水域环境稳定,学生学习基础操控。任务要求学生设定目标航线,控制潜航器维持指定深度与航向,完成预设航迹航行。系统实时记录航迹曲线、航向误差、深度波动数据,学生能够直观看到操作失误带来的航行偏差,反复练习,掌握基础航行操控技巧。
2.2 进阶科目:复杂洋流干扰下航行调整、故障应急操作
进阶实训场景引入动态洋流、分层水流等干扰条件,水流方向与流速可随机变化,考验学生动态调整能力。同时,应急处置模块可模拟推进器异常、深度传感器失准等典型故障,要求学生快速识别故障现象,采取减速、上浮、调整姿态等处置动作,培养学生风险判断与应急操作思维,这类高危场景在实体装备实训中无法开展。
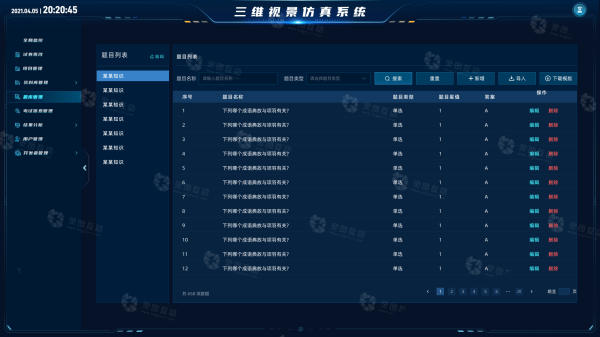
海洋类专业人才培养,离不开充足、安全、可重复的水下实操训练。潜航器航行仿真沉浸式航行模拟实训系统,有效破解实体潜航器装备昂贵、训练场景受限、高危工况无法实训等教学难题。
未来,潜航器航行仿真将持续融入海洋工程专业实训基地建设,助力院校完善水下装备实践教学体系,培养符合海洋产业需求的高素质技术技能人才。